ラベル ROSを使ったロボット の投稿を表示しています。 すべての投稿を表示

2010年5月28日金曜日

ビデオ約45万ビュー!ROSを使ったロボット: クワッドローター(ペンシルベニア大学)

米国西海岸時間 May 28, 2010

ROSが空を飛んだ! ペンシルベニア大学GRASP研究室のクワッドローターが、狭い窓をすり抜けたり、垂直着陸したりというあらゆる種類の”アグレッシブ”なアクロバット飛行を披露するこのビデオはインターネットでまたたく間に広まりました(訳者注: 5月31日現在で約45万ビュー)。システム全体でモジュラー化、通信、低位のマイクロコントローラー用コードに高位のROSをミックスさせたものを使用しています。

このプロジェクトの目標は、クワッドローターにアグレッシブな軌道を正確に飛行させるというものでした。システムの基本コンポーネントは、クワッドローターと制御用ラップトップ、Viconのモーションキャプチャーシステムです。搭載されたマイクロコントローラーは1 kHzで姿勢ループ制御を行っています。制御用ラップトップはより高レベルの位置ループ制御を行います。制御用コンピューターはXBeeのリンクを介してクワッドローターと通信します。

制御コンピュータ上での異なるプログラム間の通信はROSを通じて行われます。モーション・キャプチャーのノードはposeメッセージを中央コントローラーに送り、そこでクワッドローターにコマンドを送るコードに順番に制御メッセージをアウトプットします。実験は、クワッドローター実機の動きの非常に正確なディスクリプションを含むクワッドローターのモデルを使い、三次元シミュレーターで行われました。このシミュレーターはハードウェアと同じような方法でROSを通じて通信し、シミュレーション上の実験とクワッドローター実機との切り替えを最小限のオーバーヘッドで可能にします。ROSによって個々の問題を全体から独立させ、コードをモジュラー化したりプログラムを書くことが容易になりました。


この記事に関してペンシルベニア大学のDaniel Mellingerに協力いただいたことを感謝します。

2010年3月31日水曜日

ROSを使ったロボット その11: RovioのROSドライバー

米国西海岸時間 March 31, 2010

rovio.jpgI Heart Roboticsが、ROSのrovioスタックをリリースしました。これにはWowWee Rovio用のコントローラー、ジョイスティックによるリモートコントロールためのノード、関連のローンチ用ファイルが含まれています。またRovioのカメラに接続するためにbrown-ros-pkgのprobeパッケージを使う場合の説明と設定もこちらにあります。

rovio stackはiheart-ros-pkg: http://github.com/IHeartRobotics/iheart-ros-pkgからダウンロードできます。

なお、これはまだ完成していません。ただ、このリリースによって他のRovio開発者たちが新しい機能の開発に参加しやすくなるはずだと思います。

原文

2010年3月30日火曜日

ROSを使ったロボット その10: 自律走行車 Marvin (Austin Robot Technology/UTオースティン)

米国西海岸時間 March 30, 2010

Marvinはオースティン・ロボット・テクノロジー(訳者註: DARPAグランドチャレンジに参加するためボランティアによって結成されたチーム)とテキサス大学オースティン校のコンピュータサイエンス学部による自律走行車です。Isuzuの1999年型ビークロスを改造して2007年のDARPAアーバンチャレンジに参加し、合流、Uターン、交差点の通過、駐車など多くの難しい課題を完遂しました。

Playerプロジェクトなど、Marvinのチームメンバーによるオープンソースのロボット・ソフトウェアへの貢献には長い歴史があります。最近、Marvinのチームメンバーは、彼らのソフトをROSに移植しました。その一環として、オープンソースのコードのリポジトリであるutexas-art-ros-pkgを作成し、自律走行車のためのドライバーと高位ライブラリを提供しています。

アーバンチャレンジに参加したたくさんの自動車と同じように、MarvinはVelodyne社のHDL lidarとApplanix Position and Orientation System for Land Vehicles (POS-LV)を備えています。これらのドライバーはutexas-art-ros-pkgリポジトリ内のapplanixパッケージとvelodyneスタックにそれぞれ公開されています。velodyneスタックは障害物や運転できる地形を検出するためのライブラリと、rviz上で可視化する(ビジュアライズ)のためのツールが含まれています。

さらにMarvinチームはナビゲーションシステムなどMarvinを動かすためのライブラリを提供するart_vehicleスタックもリリースしています。彼らのStageを使ったシミュレーターも試すことができます。

marvin.JPG

コンピュータサイエンス学部のPeter Stone教授のグループはMarvinをマルチエージェントの研究に使ってきました。アーバンチャレンジに使われたアルゴリズムは、彼らの論文"Multiagent Interactions in Urban Driving"で紹介されています。また、より新しい研究としては、 "autonomous intersection management"に取り組んでいます。これは自律走行車が交差点を安全かつ効率的に走るためのマルチエージェントのフレームワークを調査するものです。上のビデオに出てくるように、自律走行車用の交差点は人間が運転する自動車のために設計された交差点よりもずっと多くの自動車を効率的に通過させることができます。より詳しくは、こちらのビデオやKurt DresnerとPeter Stoneによる論文"A Multiagent Approach to Autonomous Intersection Management"を参照してください。

たくさんの方がこれまでMarvinの開発に貢献してきています。ROSへの移植を含む現在のソフトウェア開発はPeter Stone教授の指導の下、Jack O'QuinとDr. Michael Quinlanが中心になって行っています。

イベント

原文

2010年3月18日木曜日

ROSを使ったロボット その9: ボッシュ研究所のロボット

米国西海岸時間 March 18, 2010

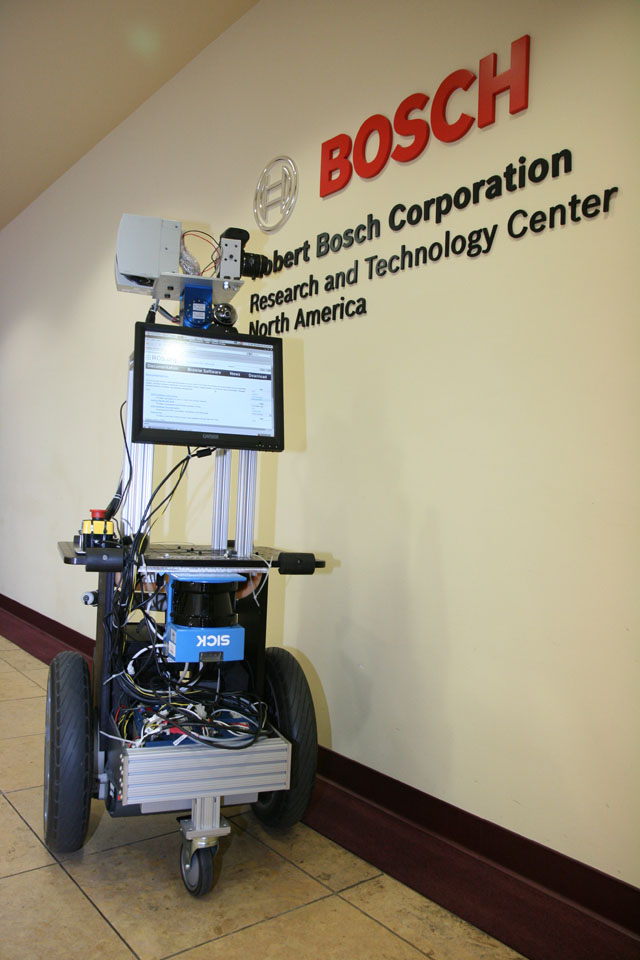
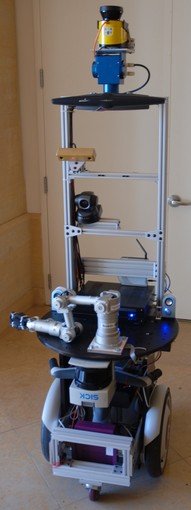
カリフォルニアにある独ボッシュ社の研究機関ボッシュ研究開発センター(Bosch's Research and Technology Center/RTC)は、過去一年間、セグウェイRMPをベースにしたロボットにROSを使い、探検(exploration)、三次元マッピング、テレプレゼンスの研究を行っています。最近彼らのexplorationスタックのバージョン0.1がbosch-ros-pkgリポジトリにリリースされました。これはROSのnavigationスタックと統合され、2次元の探検(exploration)を可能にするものです。bosch_demosスタックを使うと、この機能をシミュレーション上で試すことができます。


segway_rtc.640w.jpgこのロボットは以下のものを使用しています。

  • Mac Mini 1台
  • SICK スキャナー 2台
  • Nikon D90 1台
  • SCHUNK/Amtec Powercube パン・チルトユニット 1台
  • タッチスクリーンモニター 2台
  • Logitech ウェブカメラ 1台
  • Bosch ジャイロ 1台
  • Bosch 3軸 アクセラレーター 1台

ただし、研究用ロボットですので、頻繁に構成が変更になります。最近視覚情報による自己位置推定研究のためにMac mini、FLEA(カメラ)、Videreのステレオカメラが追加されました。

ボッシュ研究所はリポジトリbosch-ros-pkgに、ドライバー とライブラリをリリースしています。彼らはマッピングとテクスチャ情報の復元に関する手法をICRA2010で発表します。その際にコードも公開されることを期待しています。この手法はレーザーの情報から三次元環境を生成し、そのモデルに表面をマッチングさせ、さらにその表面にカメラ情報をのせて地図を作成するものです。

ボッシュ研究所はROSの初期からのコ日本以外のラボントリビューターです。bosch-ros-pkgはボッシュが初めてオープンソースのプロジェクトに貢献した、記念すべきリポジトリです。彼らはROS Box Turtleに入っているSLAMの機能を向上させるためのros-pkgリポジトリにも尽力してくれました。そして現在研究中の視覚オドメトリライブラリの改善にも貢献してくれています。

原文

2010年3月17日水曜日

ROSを使ったロボット その8: ジョージア工科大介助ロボット


米国西海岸時間: March 17, 2010

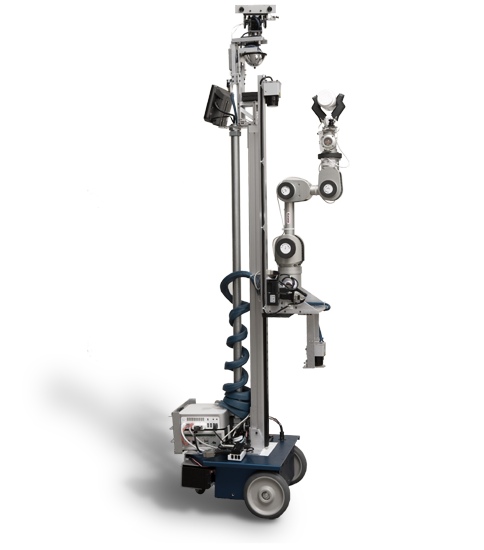
ヘルスケアロボティックスラボ(HRL)はヘルスケアを向上させるためのロボットマニピュレーションと人間とロボットのインタラクションの研究に焦点をしぼっています。 HRLの研究者はROSをEL-EとCodyという2つ介助ロボット上で使ってきました。また彼らは開発したソースコードを開発しgt-ros-pkgに公開しています。

HRLは最初、"物理的、知覚的、意味的タグ"の研究のためEL-EでROSを使い始めました(論文)。EL-Eは様々なセンサーとKatanaアームをVidere社の移動ベースERRATICの上に搭載しています。下のビデオでは、ロボットが相互作用する現実の世界にある物体を、人々がレーザーポインターを使って選択できるレーザーポインターインターフェースを含めEL-Eのたくさんの機能をごらんいただけます。

HRLは多くの研究をPythonを使って行っていますので、北陽電機製のUTMレーザーレンジファインダー用、Thing Magic製のM5e RFIDアンテナ用、リニアアクチュエーターZenither用などを含むEL-Eのたくさんのハードウェア用のPythonラッパーを見つけることができます。またCAD図表や自分で北陽製の三次元スキャナーの角度を変化させるソフトを構築するためのソースコードもあります。

下のビデオでは、HRLの新しいロボットCodyもごらんになれます。

エンドイフェクターとコントローラーについては論文"Pulling Open Novel Doors and Drawers with Equilibrium Point Control" (Humanoids 2009)で説明されています。また彼らはエンドイフェクターのCADモデルも開発していて、そのソースコードはROSパッケージ2009_humanoids_epc_pullに公開されています。

一般的に使われているハードウェアのためのオープンソースのドライバー、彼らのCADモデル実験用のハードウェアのモデル、彼らの論文に沿ったソースコードの提供といったように、HRLは彼らの研究をオープンにしています。より詳しくは、こちらをごらんください。

原文

2010年3月15日月曜日

ROSを使ったロボット その7: 東大JSKのHRP2-V

米国西海岸時間: March 15, 2010

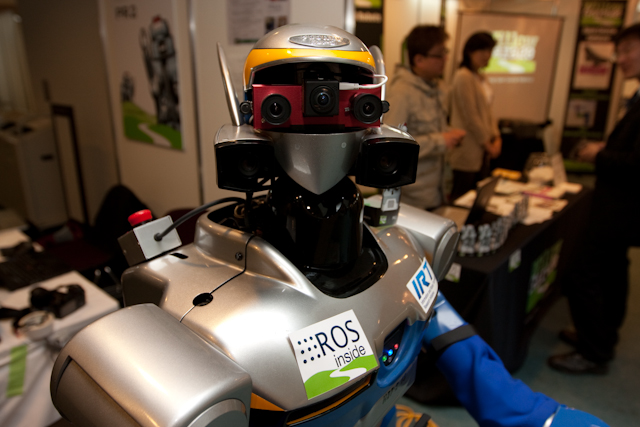
HRP-2Vは、川田工業製HRP-2プロメテを改造したロボットです。HRP-2の上半身、アーム、頭部センサーを使っていますが、それらはヒューマノイドの脚ではなく全方位移動のベースの上に搭載されています。東京大学JSK研究室はこのプラットフォームをハードウェアとソフトウェアの研究に使っています。

JSKとウィローガレージのコラボレーションとして、2009年5月に行われたICRA2009でROSナビゲーションスタックがHRP-2V上に短時間で統合されました。その少し前、JSKチームはウィローガレージに1週間滞在して、彼らのソフトウェアをROSとPR2へ統合しました。
ICRA2009は神戸で行われ、ウィローガレージもブースを出しました。ブースの横にラップトップとHRP-2Vを準備し、JSKとウィローガレージはHRP-2VへのROSナビゲーションスタック搭載に取り組みました。カンファレンスが終わるまでに、HRP-2Vは地図を作成し会場をナビゲーションできるようになりました。


2010年3月11日木曜日

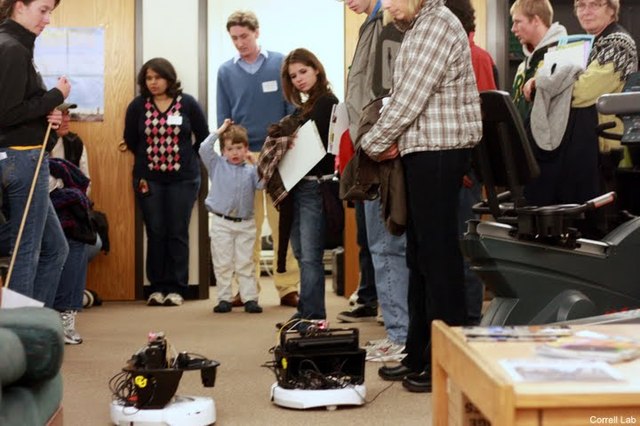
ROSを使ったロボット その6: プレーリードッグ(Correllラボ)

米国西海岸時間: March 11, 2010

アルデバランのNaoと同じく、コロラド大学Correll研究室のプラットフォーム、「プレーリードッグ」もお互いの研究成果を活用しながら形成されていくROSコミュニティの一例になっています。何よりいいのは、あなたも自分で作れるという点です。

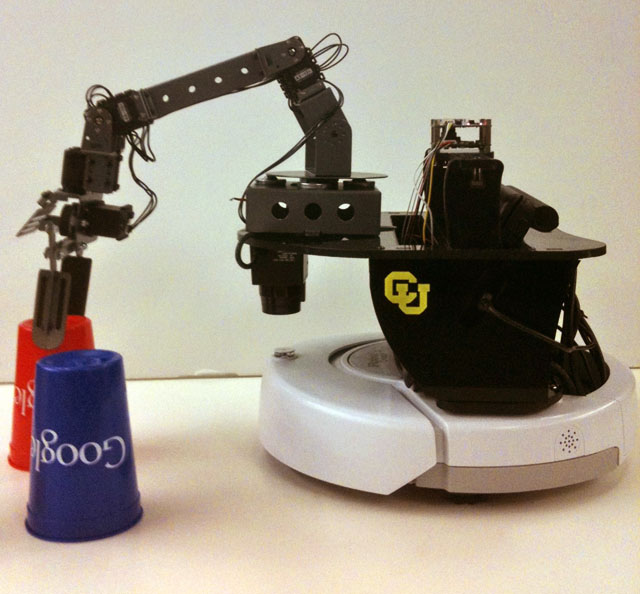
プレーリードッグはiRobot Createの上に作られた教育、研究用の統合プラットフォームです。移動、運動学、センシング、位置同定など主要なトピックの他、協調などマルチロボット独自の課題を教育研究するコロラド大学のマルチロボットシステムコースで使用されています。地図作成と位置同定を含むプレーリードッグのソースコードはROSリポジトリprairiedog-ros-pkgの一部として利用が可能です。

プレーリードッグは、市販されている様々なハードウェア、例えばiRobot Create ベース、CrustCrawlerの4自由度アーム AX-12、北陽電気レーザレンジファイダ URG-04LX、HAGIZONICの室内用位置認識システム スターゲイザー、Logitechのウェブカメラ QuickCam 3000を使っています。Correll研究室は、brown-ros-pkgのirobot_create、robotis等のROSパッケージを活用して自分たちのprairiedog-ros-pkgを作り公開することができました。またプレーリードッグは、モーションプランニング環境のライブラリであるOpenRAVEと統合されています。

2010年秋からRoadNarrows Roboticsが、すべての市販部品の他、予備ナットやボトルが入ったプレーリードッグのキットを販売します。価格はまだ発表されていhttp://willowgarageja.blogspot.com/2010/06/pr2-beta-sites-spotlight-bosch.htmlませんが、ネットブックを含む基本的な部分はたぶん3500ドルぐらいになるのではと思います。

さらに詳しくは
をごらんください。

(写真は、家族連れに囲まれ忙しく地図作成するプレーリードッグ)

2010年3月10日水曜日

ROSを使ったロボット その5: Care-O-bot 3 (フラウンホーファーIPA)


米国西海岸時間 March 10, 2010

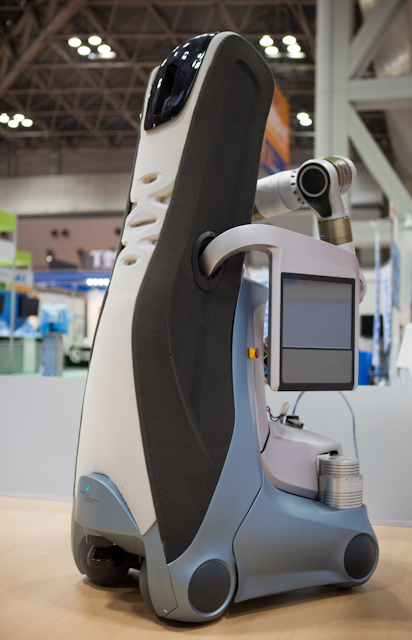
Care-O-bot 3は独フラウンホーファーIPA(生産技術・オートメーション研究所)によって設計された移動マニピュレーションロボットで、 商用のバトラー(使用人)ロボットとしても、研究用プラットフォームとしても利用することができます。Care-O-botのソフトは最近、短期間のうちにROSに統合され、すでに低位のデバイスドライバーからGazeboでのシミュレーションまでサポートされています。

このロボットでは、片側でマニピュレーション、もう片側ではインタラクションが可能になっています。マニピュレーションを行う側には、物体を把持するためのSDHグリッパがついたSCHUNK製のLightweight Arm 3(軽量アーム3)が備わっています。またインタラクションを行う側には、インプットだけでなく「アウトプット」もできるタッチスクリーン付きのトレイがついています。人々は、タッチスクリーンを使って飲み物を注文するなどのタスクを選ぶこと(インプット)ができ、トレイは注文された飲み物などの物体をのせてその人のところまで運ぶこと(アウトプット)ができます。

Care-O-botの研究のゴールは、

  • このハードウェアのためのオープンソースのリポジトリを提供する
  • コンポーネントのシミュレーションモデルを提供する
  • Care-O-bot 3へのリモートアクセスを可能にする

の3点です。

最初の2つのゴールは、オープンソースのROSレポジトリであるcare-o-botとしてすでに行われていて、ドライバーやシミュレーション、基本的なアプリケーションなどが公開され利用可能となってています。ソースコードをダウンロードし、ベースを操縦したり腕を動かしたり、といった様々なタスクをシミュレーションすることが簡単にできます。そしてこれらのことが、彼らのウェブポータルを使ってCare-O-Botの実機にリモートアクセスするという3つ目の目標を可能にします。

cob3_tech_specs.640w.jpg

センシングに関しては、Care-O-botはSICK製のS300レーザースキャナーを2つと北陽製のURG-04LXレーザースキャナーを1つ、Pike製のfirewireカメラF-145をステレオビジョン用に2つと、Swissranger製のSR3000とSR4000を備えています。 cob3_driverスタックにはROSとこれらのセンサーを統合するsick_s300、cob3_camera_sensors、cob3_hokuyoといったパッケージが提供されています。

Care-O-botはSCHUNK製のLWA3アーム、SDHグリッパと、人や環境と相互作用するためにPRL 100につけられたトレイを備え、CANインターフェースによって動きます。さらにSCHUNK製のパン・チルト可能なユニットPW 90とPW 70 panを備えているので、発砲体でできた胴体がおじぎすることができます。このCANインターフェースはCare-O-bot向けROSパッケージであるcob_generic_can、cob_canopen_motor、libpcanとlibntcan用のラッパーなどによってサポートされていて、SCHUNK製のコンポーネントはsdh、powercube_chain、libm5apiパッケージによってサポートされています。

下のビデオではCare-O-botが動いている様子をごらんになれます。(注: Care-O-botのソースコードはまだROSに統合中で、このビデオに出てくる機能はまだROSリポジトリには入っていません。)

原文

2010年3月9日火曜日

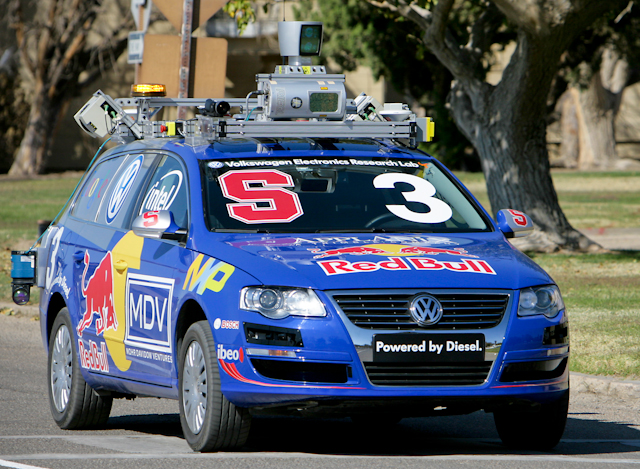
ROSを使ったロボット その4: スタンフォード自律走行車 Junior


米国西海岸時間: March 9, 2010

Juniorはスタンフォードレーシングチームの自律走行車です。DARPAアーバンチャレンジで僅差2位となったことで有名です。市街地(軍事基地跡)でのレースは、交通ルール、駐車、追い越しなど、現実の運転で必要な多くの課題に従わなくてはならない難しい環境ですが、見事ナビゲーションを成功させました。

http://willowgarageja.blogspot.com/2010/06/pr2-beta-sites-spotlight-bosch.html
Juniorをよく知る人はおそらく「JuniorはROSを使ってない。IPCを使ってるんだ」と言うでしょう。

確かにそれはほとんど正解なのですが、最近研究者たちはJuniorの障害物分類システムにROSの知覚ライブラリーを使い始めたんです。

ROSを始めた時からのゴールの一つは、ライブラリーを小さく分けて作るのを守っていくことでした。それによってROSを少しだけでもたくさんでも、自分の使いたい分だけ使うことができます。小さなi-SOBOTの場合、開発者はROSのPS3コントローラー用ドライバーだけを使えました。もし構造が大きくなりすぎると、他のシステムとの統合が難しくなってしまいます。

Juniorの場合、Alex Teichmanは彼が去年ウィローガレージでの夏期インターン中に開発に取り組んだROSのイメージ・ディスクリプターをJuniorに実装することができました。彼はJuniorの障害物分類システムの開発のために、このライブラリをROSのポイントクラウドライブラリーと一緒に使っています。チームの他の開発者も、今後適切なプログラムがあればROSを選ぶことが許されます。

Alexのイメージ・ディスクリプターについて、詳しくはros.org/wiki/descriptors_2dで。

2010年3月8日月曜日

ROSを使ったロボット その3: Nao


米国西海岸時間: March 8, 2010

アルデバランロボティクスのNaoは、研究や教育用に販売されている身長約60cmのロボットです。Naoは小型ですが、4つのマイク、2つのVGAカメラ、頭上のタッチセンサー、赤外線センサーなど、たくさんのものを備えています。

コードのオープンソース化によって、共通のハードウェアでのコミュニティの協力がいかに迅速に行われるようになるか、ROSで動くNaoを使うことで実証されてきています。

ROS用の最初のNaoドライバーは、2009年11月にブラウン大学RLABによってリリースされました。このリリースには頭部コントロール、テキストの音声変換、基本的ナビゲーション、前面カメラへのアクセスが含まれていました。そのたった2、3日後にフライブルク大学(ドイツ)のヒューマノイド・ロボット研究室がブラウン大学のNaoドライバーを使って、走行距離測定、ジョイスティックでの遠隔操作を含む新しい機能を開発したんです。しかも開発はそこでは終わりませんでした。同12月、ヒューマノイド・ロボット研究室は、IMU(Inertial Measurement Unit 慣性計測装置)情報、URDF形式モデル、rvizでのデータ可視化など多くを加えて、Nao用の完全なROSスタックを作り上げたのです。

Naoのソフトウェア開発キットには、オープンソースであるOpenCVライブラリのサポートもすでに組み込まれています。フリーで使用できる何百種類ものROSパッケージにつながることで、今後、Naoにどんな機能が加わっていくのか楽しみです。

ブラウン大学では、オープンソースとROSを研究過程にも活用しています。
「ROSコードを書き公開することは、今や論文と同じくらい、私たちの研究を広く知らしめるために欠かせなくなりました。
ROSは、ロボット研究者がその研究成果を発表し、最先端の研究をさらに加速させることができる最良の方法なのです。」(ブラウン大学 Chad Jenkins教授) 

フライブルク大学のNaoスタックはalufr-ros-pkg、ブラウン大学のNaoドライバーは、iRobot Create用ドライバーとGstreamベースのウェブカム用ドライバーと一緒にbrown-ros-pkgにあります。

2010年3月4日木曜日

ROSを使ったロボット その2: i-SOBOT


米国西海岸時間: March 4, 2010

ROSは日本でも、初期に導入してくれた献身的な方々や翻訳に取り組んでくださっているコミュニティの方々のおかげで、勢いが増しはじめています。昨年、ROSナビゲーションスタックが東京大学の川田工業製HRP2-Vに実装されました。そして今同じように、ホビーロボットでも使われています。

ROSライブラリは、小さくバラバラに使うことが簡単にできるよう設計されています。この場合、ROSを少し使うことが「最小のヒューマノイドロボットをROSでコントロールする」という要求につながったと言えます。このビデオが説明しているように、ROSはロボットの上を走っていません。i-SOBOTはArduinoにつながっていて、それがPCでROSにつながり、PS3のコントローラーで動かせるようになっているのです。

ROSナビゲーションスタックのような大きなものであれ、PS3コントローラドライバのような小さなものであれ、私たちはコードが再利用されるのを見ていつも興奮しています。

このデモビデオは、ROSに関する日本語ブログ「ROS勉強記録」の筆者oguttiさんがアップしたものです。つい最近、彼はCare-O-bot 3のシミュレーションについても書いていました。

oguttiさんの日本語ROSブログに加えて、ros.org/wiki/jaでROSドキュメントの日本語訳の進行をごらんいただくことができます。

原文 Robots Using ROS: i-Sobot (ROS.orgより)

2010年3月3日水曜日

ROSを使ったロボット その1: STAIR 1

米国西海岸時間: March 3, 2010

ROSライブラリには、非常に多くのリポジトリが公開されています。そこでこれからROSが使われている様々なロボットにスポットを当ててみたいと思います。最初に取り上げるのにふさわしいのは、やはりROSの発祥地、STAIR1(スタンフォード人工知能ロボット1)でしょう。Morgan Quigleyは、彼らの移動マニピュレーションプラットフォームにロボットフレームワークを提供するために、スイッチヤードフレームワークを作成しました。ソフトウエアの構築は、移動マニピュレーションロボットの課題を明らかにするレッスンになり、そこからROSが誕生したのです。

移動マニピュレーション空間における問題は、1つのグループが解決するには大きすぎます。認識、ナビゲーション、視覚、把持という別々の課題に取り組むには複数のチームが必要なのです。STAIR1はこうした課題を明らかにするために作られた研究用ロボットであり、NeuronicsのKatanaアーム、セグウェイのベース、変幻自在なセンサアレイ、他にもカスタムレーザラインスキャナ、北陽のレーザレンジファインダ、AxisのPTZカメラなどからできています。研究環境でこのプラットフォームのための開発を行った経験が、小さなコンポーネント、シンプルな再構成、軽量なカップリング、簡単なデバッグ、拡張性など、ROSにも非常に役立っています。

STAIR 1は、口頭によるコマンドを受け取ってホチキスを見つけることから、ドアを開け、エレベータを操作するなど、様々な研究課題に取り組んでいます。下のビデオではSTAIR 1がエレベータを操作しています。

STAIRプログラムに関して、より詳しく知りたい方は、stair.stanford.eduでビデオをごらんください。Morgan QuigleyがIROS2009のワークショップで使ったROSとSTAIRに関するスライドも見ることができます。

ROSへの多大な貢献とSTAIR特有のライブラリがsail-ros-pkg.sourceforge.net/ にあります。エレベータ操作に使われたコードも含まれています。


原文 Robots Using ROS: STAIR 1 (ROS.orgより)

2010年2月19日金曜日

Care-O-bot 3のソフトウェアプラットフォームがROSに

米国西海岸時間: February 19, 2010

Care-O-bot 3のソフトウェアプラットフォームが最近ROSに移植され、完全にオープンソースになりました。これまで彼らがリリースしてきた数多くのパッケージのドキュメントがROS.org Wikiで公開されています。

私たちはフラウンホーファーIPA(生産技術・オートメーション研究所)によるCare-O-bot 3プラットフォームの大ファンなんです。2009国際ロボット展に出展した際に、彼らのブースがすぐ近くだったので、Care-O-botが来場者に忙しく飲み物を運んでいるのを見ることができました。(国際ロボット展の様子をおさめたビデオに少し映っています。)

この移動マニピュレーションロボットは、アームとセンサーがうまくアレンジされていて、ロボットが同時に2つのことができるようになっています。つまり片側についているアームで物体操作が行われている間に、もう一方についているタッチスクリーントレイでは人間とのインタラクションができるようになっているのです。センサーヘッドは両方向に180度回転します。さらに素晴らしいことに表面は発砲体でできています。Care-O-bot 3がおじぎをする姿を見るとびっくりすると思いますよ。


原文はこちら。

2009年6月10日水曜日

2つの研究室、2種類のロボット、1つのデモ 東大JSKとWGがICRAで


米国西海岸時間: June 10, 2009

ロボット研究においては、これまでお互い他の人の研究成果を再現できないというのが大きな悩みでした。結果の再現には、異なる研究室で、しかも多くの場合に異なるロボットを使ってデモを行えるのが前提になります。東京大学JSK研究室とウィローガレージは、最近このことについて成功をおさめることができました。

今年3月に、稲葉教授、岡田准教授と4人の大学院生がウィローガレージを訪問し、彼らのEusLispとROSを統合してPR2でデモを行いました。また5月のICRAでは、ウィローガレージのKen ConleyがJSKチームとともに川田工業のHRP2-VロボットにROSの移植を行い、3月にPR2で行った同じデモをHRP2-Vでも作動させました。HRP2-Vは二足歩行ヒューマノイドHRP2の上半身と全方位移動ベースを組み合わせたものでPR2とよく似た構造をしていますが、センサーの構成や運動学などいろいろ異なる部分があります。

いずれの場合にも、この混成チームは1週間のうちにデモを完成させ、ロボット研究において研究成果の再現が低コストで実現することを証明しました。