ラベル ロボット教育 の投稿を表示しています。 すべての投稿を表示

2010年7月8日木曜日

PR2プロジェクトの紹介: 東京大学情報システム工学研究室(JSK)

米国西海岸時間 July 8, 2010

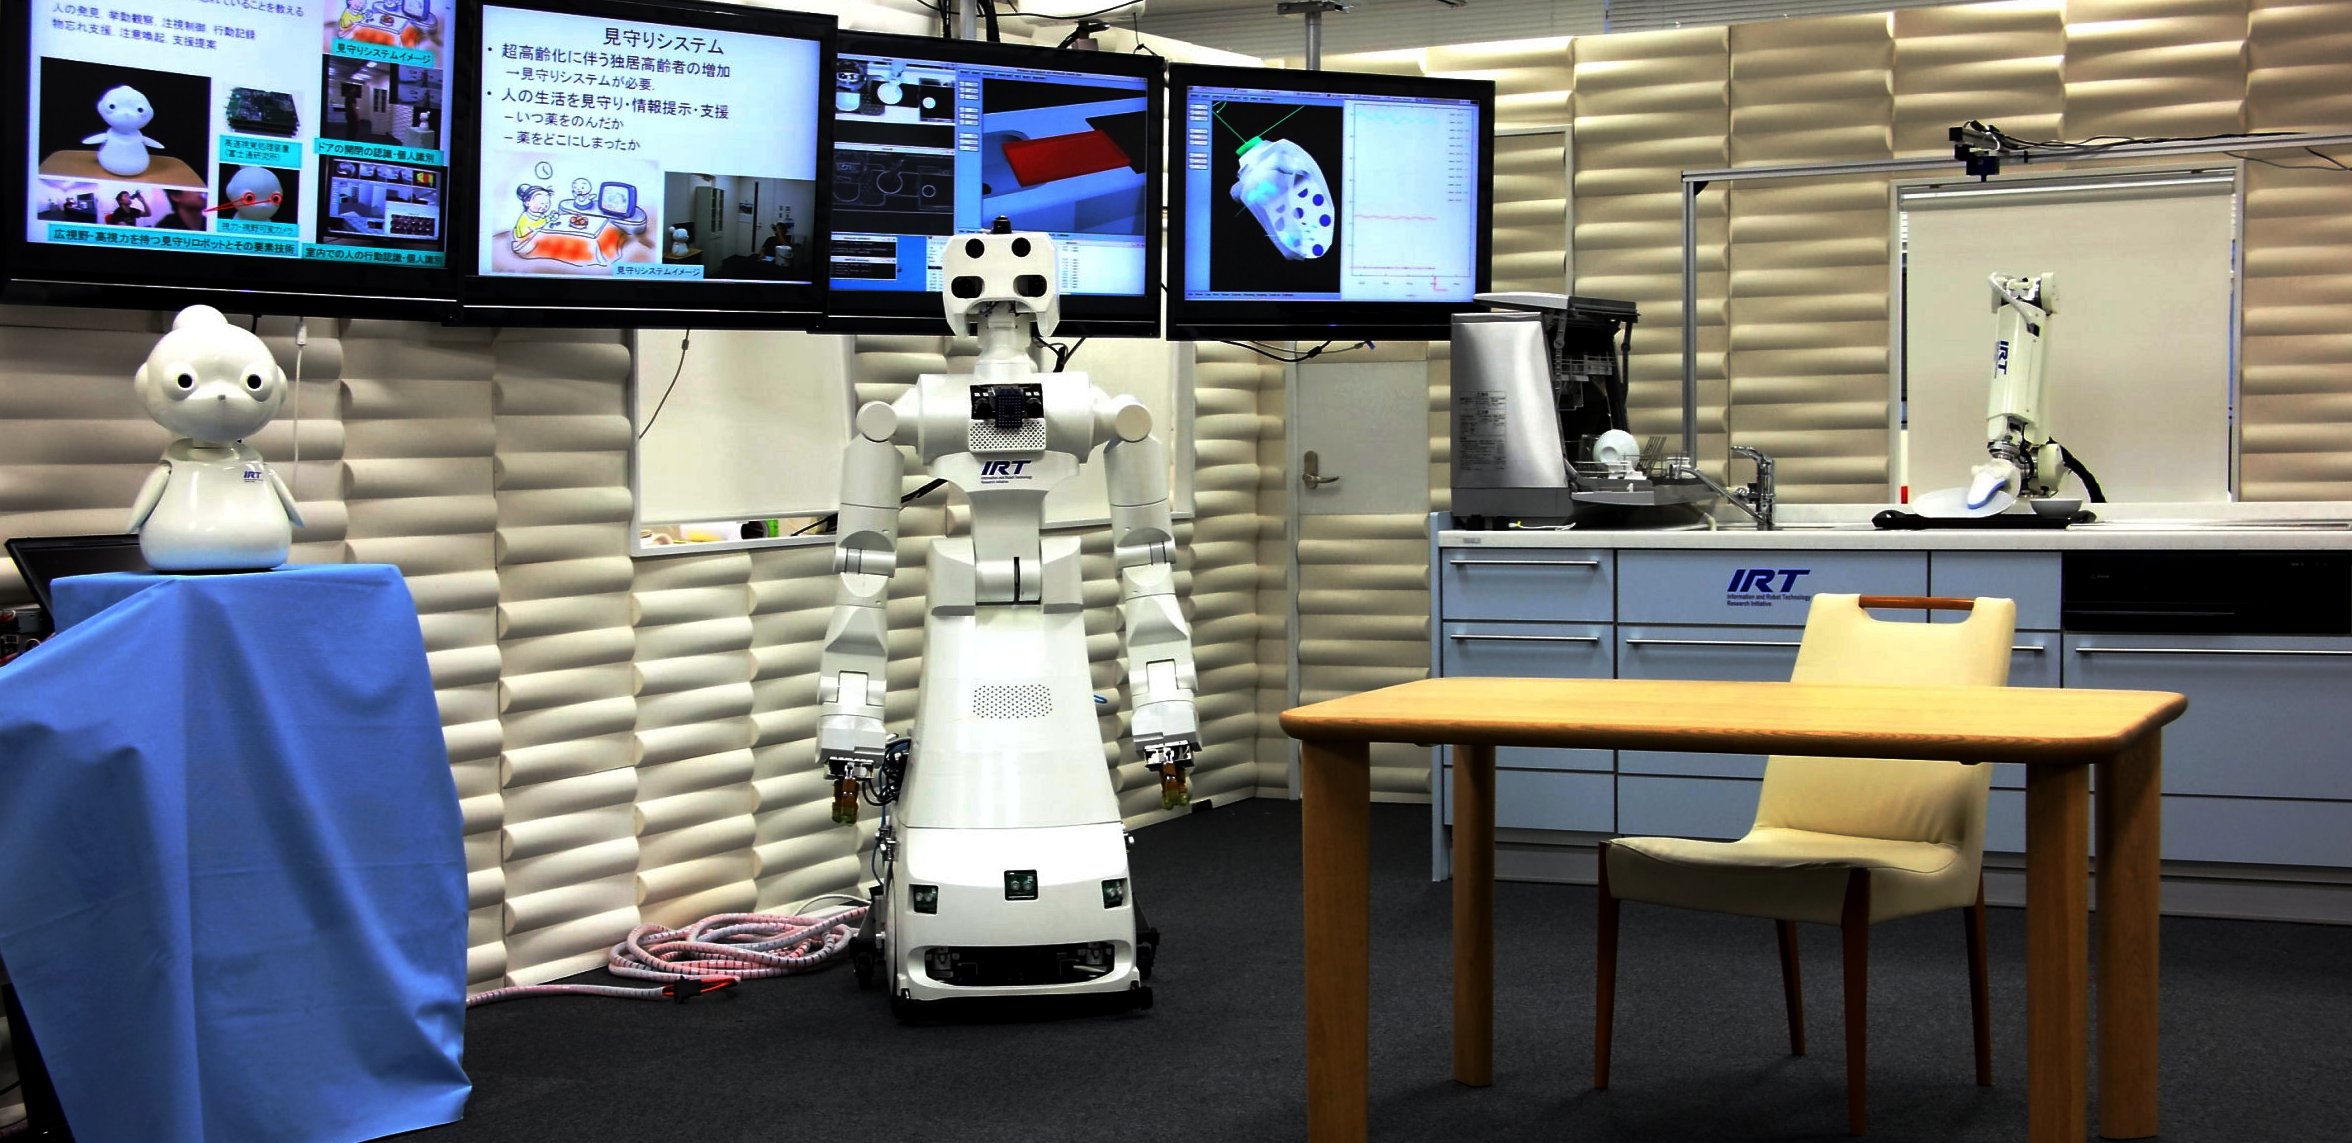
過去10年間、東京大学JSK研究室は、ヒューマノイドロボットHRP2に、掃除、片付け、オーブンや食器洗い機の操作、野菜を切る、床の掃き掃除などの家事をさせることに取り組んできました。さらにJSKは、日本が直面している急速な少子高齢化社会の様々な課題を、ITとロボット技術を融合したIRT基板技術によって解決することを目指す、IRTプロジェクトの中核的存在です。IRTの目標の1つは社会や生活を支援する3つのロボットシステム、1)キッチンアシストロボットシステム、2)ホームアシスタントロボットシステム、3)そばにいる人の状況を常に観察し、認識・判断を行ない、役に立つアドバイスをするか、他にサポートしてくれる人にコンタクトをとる介護・支援ロボットシステムを実現することです。

JSKのチームは、2009年春からウィローガレージと共同研究を始め、PR2ですでにいくつかのデモ(2009年3月、2010年3月)を成功させています。この実績を元に、JSKはPR2ベータプログラムのプロジェクト案を「複数のロボットの協働による人間環境における日常作業のための自律的動作計画」としました。
このプロジェクトの目標でユニークなのは、HRP2とPR2の両方を使い複数のロボットによる協働を実現することです。人間が主体の環境でインタラクションするには、人間や他のロボットを含め、周囲の状況が絶え間なく変化していることを理解する必要があります。JSKチームは、異なる運動学、センサー、制御フレームワークを有するロボットの相互運用を研究していきます。

このプロジェクトでは、マニピュレーションプランニング、タスクプランニング、ダイナミック動作、エラー検出、復旧といった高次の認識モジュールが研究の焦点となるでしょう。推進にあたっての指針としては、パラメーター補正なしか微補正のみで、しかも事前の動作教示や位置の限定を最小限に抑えた形で、人間(ユーザー)がロボットに新しいタスクの仕方を教えやすいシステムをデザインすることです。

またJSKは、ROSを3つのメジャーなフレームワークである、EusLisp、OpenRAVE、OpenRTMと統合させます。JSKは20年近くに渡り、ロボットプログラミング用Lisp言語であるEusLispでソフトウェアのフレームワークを開発してきました。ROSとこのフレームワークが組み合わさることで、EusLispで書かれたプログラムが、より分散型かつマルチプロセスの環境で、ハイレベルのスクリプトとタスクの遂行のために使われるようになります。

JSKのもう一つのプロジェクト、動作計画アルゴリズム開発のためのOpenRAVEはあっという間に人気のプラットフォームになりました。
OpenRAVEは、自律的マニピュレーションにおいて「何が実行可能か」、「現実的か」、「再利用可能か」、「他のロボットへの適用性があるか」について、長らく信じられてきた事を、改めて定義しています。OpenRAVEは、CMUのRosen Diankovによって創られたものであり、彼は今後JSKでこのプラットフォームの研究を続けていきます。

最後に、JSKのOpenRTMプロジェクトは日本政府の資金によって研究が行われており、日本で最も多く支持されていプラットフォームです。日本では、最新のヒューマノイドロボットを含め、多くのプロトタイプがOpenRTMを通して直接ドライバーを提供しています。JSKは、既に提供されているROSの環境を再利用しながら、EusLisp、OpenRAVE、OpenRTM間に特化した信頼性の高いモジュールが、徐々にできていくのを期待しています。

JSKの長期的な目標は、ロボットが職場や家庭で人々の日常を助けることができるロボットを創りだすことです。このロボットは、職場ではオフィスや建物を移動しながら、物を片付けたり、取りに行ったり、運んだり、渡したりする能力を持ちます。また、家庭においては、家電や他の道具を操作して高齢者や障害のある人の支援を行うことができるロボットです。

JSKチームについてTeam photo

このプロジェクトは、約30名の学生と10名の教員からなるJSK全体の協力を得て行われます。

プロジェクトリーダー
稲葉雅幸教授
岡田慧准教授
出杏光魯仙博士

プレゼンテーション

下は、PR2ベータプログラムに参加する11研究機関を対象にしたワークショップにおける岡田慧准教授のプレゼンテーションです。
PDFバージョンのダウンロードはこちらから。


原文

2010年6月23日水曜日

PR2プロジェクトの紹介: ボッシュ研究所

米国西海岸時間 June 23, 2010

ボッシュ研究所(米国にある独Bosch社の研究所)

PR2プロジェクト: パーソナルロボット市場の開発 - 新しいセンサーと自律性の共有による新しいアプリケーションの実現

ロボット研究においては、質の高い研究用プラットフォームの利用が非常に限られていることが、新しいアプリケーション開発の大きなネックの一つになっています。Boschによる「PR2リモートラボ」は、PR2を持っていない研究所からでもPR2へのアクセスを可能にします。もちろん、Boschには独自のPR2研究プランもあり、それを世界中の研究者と共有していきます。Boschの北米研究開発センター(RTC)は、より安全で、手頃に手に入り、優れた能力を持つパーソナルロボットを作ることにより、パーソナルロボット市場を開発することに注力していきます。Palo Alto(ウィローガレージの隣りの市)にあるBosch研究所のロボット開発チームは、ドイツ、シュトゥットガルトにあるBosch本社の研究所のセンシング、信号処理、マニファクチャリング等の専門家と緊密に連携をとりながら共同研究しています。

Boschは自らの最新センサー技術をPR2に統合し、新しいアプリケーションとコストの低減化の実現を目指します。センサーの種類としては、加速度センサー、ジャイロセンサー、力センサー、空気圧センサー、新しい近距離センサー等が含まれていて、これらは他のPR2ベータ研究機関でも共有されることになります。

Boschは長期的にはロボットの市場を開発することに主眼をおいています。それは、簡単な作業だけでなく、複雑な環境においても高い信頼性で働くことができ、しかも手が届く価格のロボットを作るということです。この課題に向けてBoschがとろうとしているアプローチの一つは、自律性の共有です。これにはロボットだけではなく人間も含まれます。ロボットが、まだ早く、信頼性の高い作業ができないタスクは人間に手伝ってもらいます。自律的なシステムと人間による操作のそれぞれの強みを統合することで、パフォーマンスを向上させ、システム商用化のコストダウンを図るのが目標です。

Boschは2009年3月からROSを使って開発した成果を公開することでコミュニティに貢献しています。今後、以前このブログで紹介した三次元復元の研究をROSとPR2に発展させます。これによりPR2は正確なテクスチュアによる三次元モデルを自分の環境に構築することができるようになるでしょう。

Boschチームのプレスリリースはこちらです。

チーム紹介

Boschチームはコンピューターサイエンス、機械工学、電気工学、航空工学の研究者とBosch社のセンシング、認識、信号処理、マニファクチャリングの専門家による混成チームです。うち数人は、現在スタンフォードの自律走行車レーシングチームのメンバーでもあります。

* Jan Becker: チームリーダー
* Christian Bersch: プランニング、認識
* Charles DuHadway: 自律性の共有、リモートラボ
* Benjamin Pitzer: 三次元復元、リモートラボ
* Soeren Kammel: 三次元復元、イメージ処理
* Lukas Marti: センサー、信号処理

他に素晴らしいインターン生がチームに加わっています。
Hao Dang (コロンビア大学)、Adam Stambler (ラトガース大学), Michael Styer (スタンフォード大学)、Joerg WagnerとSebastian Haug (ともにシュトゥットガルト大学)

また他地域のBosch研究所の研究者がプロジェクトに参加します。

下は、11のPR2ベータ研究機関が集まったワークショップにおいてJan Beckerが行ったBoschのプロジェクトのプレゼンテーションです(翻訳中)。PDFのスライドは、こちらからダウンロード可能です。


2010年6月9日水曜日

PR2プロジェクト その2 UCバークレー


米国西海岸時間 June 9, 2010

PR2ベータプロジェクト: パーソナルロボットのためのプラットフォーム

カリフォルニア大学バークレー校(UCバークレー)はすでにPR2を使った経験があります。昨年の冬、Jeremy Maitin-Shepardがウィローガレージにやってきて何日か夜を徹してPR2で研究を行いました。このプロジェクトの終わる頃にはJeremyは100%の確率でPR2にタオルをたたませることができるようになりました。バークレーがPR2を受け取とろうとしている今、私たちはこのチームが他に何を達成してくれるのかとても楽しみにしています。彼らは、形が定まっていない物体のマニピュレーション、階層的プランニング、認識、デモ学習など意欲的なプロジェクトを行なっていきます。

タオルたたみはバークレーの柔軟物と洗濯に関する研究の始まりに過ぎませんでした。バークレーの研究者たちは今後2年間で、全く新しいレベルに挑むことになります。PR2が洗濯物かごに入っている汚れた衣類を洗濯させ、洗濯し終わったものをたたむ、つまり洗濯を最初から最後までを自分でするというものです。これには、より困難な課題がいくつもあります。タオルたたみにおける課題の一つは、しわくちゃのタオルをまっすぐにして平らにたたむには、どこをつかめばよいのかを正しく特定することです。衣類を用いて、さらに難しい様々な形状のものを扱うための手法を向上させていかなければなりません。またPR2も、洗濯物を最初から最後までするためには、優れたロバスト性を持って操作を行い、新しいタスクを達成する必要があります。

UCバークレーのJason Wolfeは昨年夏のウィローガレージでのインターン期間中にPR2を使って階層的プランニングの研究を行いました。人間は毎日ほとんどの行動においてこの種のプランニングを行っています。もしあなたが 洗濯物を自分の部屋に運ぶのと目覚まし時計の電池交換を両方しなければならないとしたら、おそらく洗濯物かごを持ち上げて部屋に向かう前にキッチンの引き出しを開けてバッテリーを取り出そうと考えるでしょう。2つのことを別々に行うこともできますが、行動をより適切に計画できればより効率的に時間を使うことができます。同様のタスクプランニングがロボットの動作をより効率的なものにします。UCバークレーはこの課題に新しいPR2を使って取り組んでいきます。

認識の研究領域では、PR2が現実世界の物体を探し、それと相互作用する能力を高めていきます。研究領域の中には、ガラスなど透明な物体の認識や人間の検出、物体把持のための正しい方法などが含まれています。

最後になりますが、彼らはPR2にデモ学習させることを計画しています。ロボットのプログラミングは非常に時間がかかり、プログラムの専門家を必要とします。
もしロボットにさせたいことを自分がやってみせるだけでロボットが学習できるとしたらどうでしょうか。彼らはデモ学習によりPR2に単純な組み立てなどのタスクを教えることに挑みます。

チーム紹介

UCバークレーチームは関連分野の幅広い領域の専門家で構成されています。

Prof. Pieter Abbeel: ロボティクスと機械学習
Prof. Trevor Darrell: ロボットの認識とコンピュータビジョン
Prof. Stuart Russell: 階層的プランニングおよび学習
Prof. Ruzena Bajcsy: 三次元復元とロボティクス
Prof. Ken Goldberg: オートメーションとロボティクス
Prof. Bjoern Hartmann: 人間、コンピュータ、ロボット間のインタラクション
Prof. Michael Jordan: 機械学習
Prof. Dan Klein: 自然言語処理
Prof. Jitendra Malik: コンピュータビジョン
Prof. Claire Tomlin: 制御と検証

優秀な大学院生およびポスドクのみなさん
Mario Fritz、Haomiao Huang、Warren Hoburg、Judy Hoffman、Sergey Karayev、 Jeremy Maitin-Shepard、Stephen Miller、Mathieu Salzmann、Pranav Shah、 Arjun Singh、Hyun-Oh Song、Jie Tang、Ramanrayan Vasudevan、Michael Vitus、Jason Wolfe


プレゼンテーション

下はPR2ベータプログラム参加機関が集ったワークショップでArjun Singhが行ったUCバークレーのプロジェクトのプレゼンテーションです。PDFのスライドのダウンロードはこちらから。


原文

2010年6月7日月曜日

PR2プロジェクト その1 ジョージア工科大学 

米国西海岸時間 June 7, 2010

ジョージア工科大学
プロジェクト: 家の中で高齢者をアシストするための移動マニピュレーション

PR2がもうすぐアトランタ州のジョージア工科大学に到着します。そこでは学際的チームがロボットが一人暮らしの高齢者をどのように助けられるかについて研究を行います。アメリカ、ヨーロッパ、日本の人口はみな高齢化が進んでいます。専門家は、少ない若年層人口が介護を行うことでそのコストが跳ね上がり、高齢者が望む介護を受けられなくなることを危惧しています。PR2のようなロボットは高齢者が高いクオリティオブライフを維持しながら自宅で長く生活し続けるのを助けられるかもしれません。ジョージア工科大学のチームの目標はこの長年の夢に向かって前進することです。

このチームは、高齢者が欲することを推測しようとするのではなく、高齢者の要求やいかにしてロボットが助けられるかについて、高齢者とともに取り組み理解していきます。そしてPR2が家の中で高齢者を助ける作業を行うためのコードを書きます。研究のプロセスを通して高齢者と密接に関わっていくことで、本当に求められていることをきちんと知り、研究を加速していくことを期待しています。すべてのことをより現実的にするために、ロボットは、Aware Homeと呼ばれるジョージア工科大学キャンパス内にある本物の二階建ての家で時々過ごします。高齢者が納得できる環境でロボットと一緒に働くことが可能になり、ソフトウェア開発者には彼らの書いたコードを試すよい場となります。

これは壮大なプロジェクトですが、ジョージア工科大学のチームには、見事にやり遂げた経験があります。例えば、ソフトウェア開発を先導するヘルスケア・ロボティクス研究室は重度の運動障害のある人を助けるための人間大のアシスト・ロボットに関して幅広いバックグランドを持っています。彼らのロボット、CodyとEL-Eは既にROSを使っていて、研究室ではこれらのロボットの、ドアやひきだしを開ける、照明器具のスイッチを操作する、物体を取ってきて渡す(ビデオ)、雑然とした環境でオペレーションするための認識など多くの機能をPR2に移植する予定です。さらにはヘルスケアロボット研究室は、人々がCodyやEL-Eに指示を出すために使う直感的なインターフェースを開発しました。例えばレーザーポインターを使ったポイント&クリックインターフェース、RFIDベースのインターフェース、ダイレクトフィジカルインターフェースなどです。

このチームのもうひとつの鍵となるのは、心理学部のヒューマンファクターとエイジング研究室です。このグループは人間とロボットのインタラクションを先導していきます。彼らは高齢者がロボットを使いたいかに関する最近の調査など高齢者のためのテクノロジーの研究に幅広い経験を持っています。

このPR2チームによって、人々が高齢になっても、ロボットの助けをかりて自宅で自信をもって過ごせるようになる日に近づいていくことでしょう。

チーム紹介

ジョージア工科大学チームは、生物医学エンジニアリング、心理学とインタラクティブ・コンピューティングからの専門知識にたけた研究者たちによって構成されています。何人かのメンバーはジョージア工科大学のロボティクスとインテリジェントマシン・センターとロボティクスのPhDプログラムでも研究しています。

Charlie Kemp 教授 - ヘルスケア・ロボティクスのディレクターであり、プロジェクト全体とソフトウェア開発トラストのリーダーです。Wendy Rogers 教授はヒューマンファクターとエイジング研究室のディレクターで、人間とロボットのインタラクショントラストをリードします。

その他のメンバー

James Rehg 教授 - コンピュータビジョンと機械学習の専門家
Andrea Thomaz 教授 - HRI(人間とロボットのインタラクション)と社会(人間環境)における機械学習のパイオニア
Tracy Mitzner 博士 - ヒューマンファクターとエイジングの専門家
Brian Jones - Aware Home Research Initiative ディレクター

このチームには他に以下の優秀な大学院生とポスドクのグループが参加しています。
Jenay Beer、Tiffany Chen、Travis Deyle、Tucker Hermans、Advait Jain、Marc Killpack、Chih-Hung (Aaron) King、Hai Nguyen、Cory-Ann Smarr

プレゼンテーション

下はPR2ベータプログラム参加機関が集ったワークショップでCharlie Kempが行ったジョージア工科大学のプロジェクトのプレゼンテーションです。PDFによるスライドのダウンロードはこちらから。


この記事にはヘルスケアロボティクス研究室のTravis Deyle(Hizook.comを運営)とCharlie Kemp教授のご協力をいただきました。

2010年5月17日月曜日

ROS関連の論文を共有しよう

米国西海岸時間 May 17, 2010

ROSに関連した論文がある研究者のみなさん、ROS.orgであなたの研究を公開しませんか?このROS論文共有ページの第一の目的は、論文を読んだ人が、中に出てくるROSのコードを簡単に試せるようにすることです。コードにアクセスしやすくなることでそれを読む人が研究成果の再現や検証をしやすくなりますし、より多くの人があなたの研究を実践した上で理解してくれるようになります。このページはすでにいろんな種類のROS関連論文が、論文全文と関連コードやドキュメントへのリンクとともに公開されています。そのうちのいくつかは、論文に関するビデオや研究成果を再現するための説明も含まれています。

ぜひあなたの論文をROS.orgにアップしてください!詳しくはこちら。

原文

2010年5月2日日曜日

ROS@ICRA

米国西海岸時間 May 2, 2010

ICRA2010でROSをいろいろな形でご紹介します。
  • ウィローガレージのブースにてROSのライブラリやツールのデモを行います。
  • SRIのKarto RoboticsがウィローガレージのブースとGostaiのブースでデモを行います。
ROS関連のイベント

(先日の記事ICRA2010でお会いしましょうで紹介されていないもののみ。)

Care-O-bot3とPR2が移動マニピュレーションチャレンジに参加します。
会場: Idlughet3
日時: 5月4日(水)14:15〜15:00(PR2)、5月5日(火)15:00〜15:45(Care-O-bot3)

see-you-icra-2010
ROS関連の論文

Jürgen Sturm (フライブルク大学) による"Vision-Based Detection for Learning Articulation Models of Cabinet Doors and Drawers in Household Environments"
ROS articulation_modelsパッケージを使用。
日時: 5月4日(火) 8:30−08:45 会場: Egan Center Lower Level Room 9/10

Eitan Marder-Eppstein (ウィローガレージ) による"The Office Marathon: Robust Navigation in an Indoor Office Environment"
ROS navigation スタックを使用。コードはここに公開されています。
日時: 5月4日(火) 9:15−9:30 am 会場 : Egan Center Street Level, Room Cook Hall

Wim Meeussen (ウィローガレージ) "Autonomous Door Opening and Plugging in with a Personal Robot"
ROS pr2_doors スタックに実装。コードはここに公開されています。
日時: 5月4日(火) 14:50−15:05 会場: Egan Center Lower Level Room 1

Ellen Klingbeil (スタンフォード大学)による"Autonomous Operation of Novel Elevators for Robot Navigation"
ROS sail-ros-pkgのelevator packagesに実装。
日時: 5月4日(火) 15:35−15:50 会場: Egan Center Lower Level Room 1

Jeremy Maitin-Shephard (UCバークレー) による"Cloth Grasp Point Detection Based on Multiple-View Geometric Cues with Application to Robotic Towel Folding"
非常に人気のあるPR2のタオルたたみデモに関して。
日時: 5月5日(水)9:15−09:30 会場: Egan Center Lower Level Room 13/14

Ioan Şucan (ライス大学)による"Combining Planning Techniques for Manipulation Using Realtime Perception"
ROS arm_navigation と motion_plannersスタックの開発につながった、運動計画用フレームワークの組み合わせ(OMPL, CHOMP, SBPL)について。詳細
日時: 5月5日(水)15:20−15:35 会場: Egan Center Lower Level Room 3/14

Ben Cohen (ペンシルベニア大学)による"Search-Based Planning for Manipulation with Motion Primitives"
ROS sbplパッケージに使われている手法について。詳細
日時: 5月5日(水) 15:35−15:50 会場: Egan Center Lower Level Room 13/14

Benjamin Pitzer (Bosch RTC)による"Automatic Reconstruction of Textured 3D Models"
デモビデオ。ROS bosch-ros-pkgに構築。
日時: 5月6日(木)9:45−10:00  会場: Egan Center Lower Level Room 3

Anthony Mallet (LAAS/CNRS)による"GenoM3: Building Middleware-Independent Robotic Components"
ロボットプラットフォーム間のよりよい相互運用に関して。
日時: 5月6日(木) 15:20−15:35 会場: Egan Center Lower Level Room 6

2010年4月30日金曜日

ICRA2010でお会いしましょう!

米国西海岸時間 April 30, 2010

ロボットの荷造りも終わり、これから北の地アンカレッジに向います。下にウィローガレージが関係している全てのトーク、ワークショップ、チュートリアルをリストにしました。これらのイベントのほとんどは、他の研究機関との共同開催です。もし気に入ったトピックがあったらぜひ参加してください。ブースも出展します。では、もうすぐみなさんにお会いできるのを楽しみにしています。

5月3日(月)のイベント

移動マニピュレーションにおける三次元認識とモデリングのための最善の方法

ワークショップ。オーガナイザーはRadu Bogdan Rusu、Gary Bradski、Andreas Nuechter、Alexey Zakharov。このワークショップの目標は移動マニピュレーションのための三次元認識とモデリングの最先端の研究について理解を深めることです。5月3日(月)終日。午前9:00から午後12:30までと午後2:00から5:30まで。会場はDena'ina CenterのKahtnu 1。

物体把持とマニピュレーションのための環境表現

ワークショップ。開放された予測不可能な環境において、物体把持とマニピュレーションを可能にするシステムのデザインに必要なものは何かについて意見交換します。ウィローガレージのMatei CiocarlieとRadu Bogdan Rusuがスピーカーとして参加し、"ROSにおける認識とマニピュレーションの統合"について話します。5月3日(月)終日。午前9:00から午後12:30までと午後2:00から5:30まで。会場はDena'ina Center、 Tubughnenq' 4。

5月4日(火)のイベント

家の中にあるキャビネットの扉やひきだしの動き方を知るための視覚情報の検出

AI Reasoning Methodsセッションで、人為的にマーカーをつけることなく、キャビネットの扉やひきだしを検出、トラッキングし、その動き方を知るためのアプローチについて紹介します。5月4日(火)午前8:30から8:45まで。会場はEgan CenterのLower Level、Room 9/10。

テクスチャー照射つきステレオカメラ

測距センシングセッションでKurt Konoligeが特に1.5mまでの距離で、優れた奥行き精度と解像度をもつ実用的なステレオプロジェクターシステムの開発についてお話しします。5月4日(火)午前9:45から10:00まで。会場はEgan CenterのLower Level、Room 1。

オフィスマラソン: 室内オフィス環境における堅牢なナビゲーション

自律ナビゲーションのセッションでEitan Marder-Eppsteinが、PR2が実際のオフィス環境で26.2マイルを自律走行した私たちの第2のマイルストーンについてお話しします。未知の空間でも明確にモデリングできる効率的なボクセルベースの三次元マッピングアルゴリズムを含め、高い堅牢性を実現するための方法を紹介します。5月4日(火)午前9:15から9:30まで。会場はEgan CenterのStreet Level、Cook Hall。

自律パーソナルロボットによる開扉と電源プラグ差し込み

パーソナル・サービスロボットのセッションにて。この論文も私たちの第2のマイルストーンに関するものですが、自律的にドアを開けること、壁にある電源アウトレットへ電源プラグを差し込むことにフォーカスしています。5月4日(火)午後2:50から3:05まで。会場Egan CenterのLower Level、Room 1。

移動マニピュレーターによる自律的な開扉のためのプランニング

移動マニピュレーションのセッションで、どのドアをあけるべきかといったような様々な種類の条件に対応し処理するためのグラフ検索アルゴリズムを用いた運動計画について話をします。5月4日(火)午後6:45から7:00まで。会場はEgan CenterのLower Level、Room 13/14。

5月5日(水)のイベント

移動マニピュレーションにおける物体の触覚クラスおよび内部状況認識

触覚学と人間能力付加セッションにて。物体を安全につかみ同時にその歪み特性を明らかにすることができるハイブリッド速度コントローラーについて提案を行います。一つの応用として、これらの機能を使うと、触覚センサーを使うだけで、ロボットが小さなトレーニングセットに置いてある瓶や缶が開いているか閉まっているか、また量がどのくらいかなどを特定することができます。5月5日(水)の午前9:00から9:15まで。会場は Egan CenterのLower Level、Room 2。

リアルタイム認識を使ったマニピュレーションのためのプランニング手法の組合せ

マニピュレーションと把持のための運動計画セッションにて。ロボットアームのための運動計画を計算するための運動計画手法の新しい組合せを紹介します。5月5日(水)午後3:20から3:35まで。会場はEgan CenterのLower Level、Room 13/14。

基本動作における発見的探索法を用いたマニピュレーションの計画

マニピュレーションと把持のための運動計画セッションにて。マニピュレーションの高次元な問題に効果的に対処するための発見的探索法を用いた計画手法について発表します。5月5日(水)午後3:35から3:50まで。会場 Egan CenterのLower Level、Room 13/14。

5月6日(木)のイベント

ユーザー制御による可変性がありインピーダンスな遠隔操作

触覚学による遠隔操作セッションにて。スタンフォード大学とウィローガレージの共同執筆者がユーザーがコントロールする変わりやすいインピーダンスな遠隔操作ロボットのアーキテクチャーと、1自由度の実験的実装について紹介します。 5月6日(水)午後6:15から6:30まで。会場はEgan CenterのStreet Level、Cook Hall。

5月7日(金)のイベント

移動マニピュレーションのワークショップ

オーガナイザー Patrick Pfaff、Wolfram Burgard、Kris Hauser、Sachin Chitta、Oliver Brock。このワークショップでは最先端の移動マニピュレーションについて意見交換します。ウィローガレージのKaijen Hsiao、Matei Ciocarlie、Gil Jones、Sachin Chittaが参加し、"部分的な物体形状の情報を用いた接触反応による把持."についてお話しします。5月7日(金)の終日。午前9:00から午後12:30までと午後2:00から5:30まで。会場はDena'ina CenterのTubughnenq' 3。

ROSチュートリアル: ノード、メッセージからセンシング、プランニング、コントロールまで

Brian Gerkey、Gary Bradski、Ken Conley、Eitan Marder-Eppstein、Morgan Quigley、Melonee Wiseが担当します。参加者はROSのライブラリを使い、新しいコードの書き方を習得できます。またシミュレーション上だけでなく実際にPR2を使うこともできます。5月7日(金)終日。午前9:00から午後12:30と午後2:00から5:30まで。会場はEgan CenterのLa Perouse Hall。

ICRAに関する過去の記事
ICRA 2010: 把持とマニピュレーションに関するワークショップ
もうすぐROSチュートリアル(ICRA2010)です
ICRA2010でパーソナル・サービスロボットのセッションを開催
ICRA2010 火曜日のテクニカルプログラムのご案内

原文

2010年4月27日火曜日

ウィローガレージが漫画に

米国西海岸時間 April 27, 2010


Jorge Chamの他の作品はPh.D. Comicsで。

原文

2010年4月26日月曜日

ICRA2010 火曜日のテクニカルプログラムのご案内

米国西海岸時間 April 26, 2010

自律ナビゲーションのセッションでEitan Marder-Eppsteinがオフィスマラソン: 室内オフィス環境における堅牢なナビゲーションについて発表します。私たちの第2のマイルストーンにおいてPR2が実際のオフィス環境で26.2マイルを自律走行したことに関して話をするものです。初めての空間でも明確にモデリングできる効率的なボクセルベースの三次元マッピングアルゴリズムを含め、このレベルの堅牢性を実現するための方法を紹介します。下はこの論文の研究成果のビデオです。

<これは5月4日火曜日午前9時15分から9時30分までEgan CenterのStreet Level、Cook Hallで行われます。>

Kurt Konoligeは火曜朝の測距センシングのセッションでテクスチャー照射つきステレオカメラについて発表します。彼は、特に1.5mまでの距離で、優れた奥行き精度と解像度をもつ実用的なステレオプロジェクターシステムの開発について話しをします。

<これは5月4日火曜日午前9時45分から午前10時まで、Egan CenterのLower Level、Room 1で行われます。>

Melonee Wiseは自律パーソナルロボットによる開扉と電源コード差し込みについてパーソナル・サービスロボットのセッションで発表します。この論文も私たちの第2のマイルストーンに関するものですが、ドアを開けること、壁にある電源アウトレットへ電源プラグを差し込むことにフォーカスしています。

<これは5月4日火曜日午後2時50分から3時5分までEgan CenterのLower Level、Room 1で行われます。>

移動マニピュレータによる自律的な開扉のためのプランニングの執筆者達は、移動マニピュレーションのセッションで発表を行います。どのドアをあけるべきかと行った様々な種類の条件に対応し処理するためのグラフ検索アルゴリズムを用いた運動計画について話をします。

<これは5月4日火曜日午後6時45分から7時までEgan CenterのLower Level、Room 13/14で行われます。>


ICRAに関する過去の記事
ICRA 2010: 把持とマニピュレーションに関するワークショップ
もうすぐROSチュートリアル(ICRA2010)です
ICRA2010でパーソナル・サービスロボットのセッションを開催

原文

2010年4月21日水曜日

ICRA2010でパーソナル・サービスロボットのセッションを開催

米国西海岸時間 April 21, 2010

ドイツ、フライブルク大学のWolfram Burgardとウィローガレージの Gary Bradksiがコ・チェアマンとなってパーソナル・サービスロボットに関するセッションを5月4日火曜日に開催します。会場はEgan CenterのLower Level、ルーム1で、時間は2時20分から3時50分までです。スピーカーの中には、ウィローガレージのMelonee Wiseも入っていて、Autonomous Door Opening and Plugging in with a Personal Robot(自律パーソナルロボットによる開扉と電源コードの差し込み)という論文を発表します。この論文は、PR2がオフィスの中を動き回り、ドアを開けたり、壁の電源アウトレットにプラグを差し込むという、私たちの第2のマイルストーンに関するものです。

より詳しくは上のリンクや下のビデオをご覧ください。


原文

2010年4月20日火曜日

もうすぐROSチュートリアル(ICRA2010)です


米国西海岸時間 April 20, 2010

しばらく前にお伝えしたように、5月7日(終日)にROSのエキスパート達がROSチュートリアルをお教えします。この 「ROSチュートリアル: ノード、メッセージからセンシング、プランニング、コントロールまで」は、Brian Gerkey、Gary Bradski、Ken Conley、Eitan Marder-Eppstein、Morgan Quigley、Melonee Wiseが担当します。参加者はROSのライブラリを使い、新しいコードの書き方を習得できます。またシミュレーション上だけでなく実際にPR2を使うこともできます。

参加対象者はPythonでコードを書けることが必要ですが、エキスパートである必要はありません。またROSに慣れている方が望ましいですが、そうでなくても大丈夫です。

参加希望の方は、ICRAの登録の際にワークショップに申し込みをしてください。それに加えて、ウィローガレージのBianca(Bianca at sotob (at) willowgarage (dot) com)にメールして、参加の旨をお知らせください。またチュートリアルの前にラップトップにセットアップを行ってください。ROSチュートリアルのサイトの"Required Setup(必要とされるセットアップ)"の説明に従っていくとセットアップができます。

このワークショップは5月7日の終日かけて(午前9時から12時と、午後2時から5時30分まで)Egan CenterのLa Perouse Hallで開催されます。

ICRA, イベント, ロボット教育

原文

2010年4月13日火曜日

ウィローガレージの研究者がスタンフォード大でマニピュレーションのための知覚を講義

米国西海岸時間 April 13, 2010

ウィローガレージのGary Bradski、Radu Bogdan Rusu、Sachin Chitta、John Hsuがチームを組み、OpenCVとROSを使ったマニピュレーションのための知覚に関する講座をスタンフォード大学で教えることになりました。同じような講座を担当するかもしれない方にお役にたてればとこの講座のすべての教材をオンラインで見られるようにしました。ぜひご意見をお寄せください。

これはプロジェクトベースのコースで移動マニピュレーションに使われるアルゴリズム、ソフトウェア、センシングデバイスの理論と演習の研究を行うものです。この新しい講座からどんなプロジェクトが生まれるのか非常に楽しみです。

この講座に関する詳しい情報はCS324 Perception for Manipulation のウェブサイトをご覧ください。

原文

2010年4月6日火曜日

ICRA 2010: 把持とマニピュレーションに関するワークショップ

米国西海岸時間: April 6, 2010

ICRA 2010があっという間に近づいてきました。荷物を準備して一週間北の地、アンカレッジへ向かうのを楽しみにしています。それまでの間、ICRAで皆さんに見たいと思っていただけるような私たちの研究の中からいくつかをご紹介したいと思います。これから1ヶ月に渡って定期的に、私たちが発表する論文と参加するワークショップについて書くことにします。気に入ったものがあったらぜひ立ち寄ってください。

まず最初にご紹介するのは、Radu Bogdan Rusu、Gary Bradski、Andreas Nuechter、Alexey Zakharovがオーガナイズしている移動マニピュレーションにおける三次元認識とモデリングのための最善の方法です。このワークショップの目標は移動マニピュレーションのための三次元認識とモデリングの最先端の研究について理解することです。

<このワークショップは、5月3日月曜日一日かけて(9:00am〜12:30pmと2:00pm〜5:30pm)、Dena'ina Center, Kahtnu 1で行われます。>

2つめは、ワークショップ物体把持とマニピュレーションのための環境表現です。開放された予測不可能な環境における把持とマニピュレーションロボットシステムの機能のデザインについて意見交換するのが目的です。ウィローガレージのMatei CiocarlieとRadu Bogdan Rusuがスピーカーとして参加し、"ROSにおける知覚とマニピュレーションの統合"について紹介します。

<このワークショップは、5月3日月曜日一日かけて(9:00am〜12:30pmと2:00pm〜5:30pm)にDena'ina CenterのTubughnenq' 4で開催されます。>

もう一つのワークショップは移動マニピュレーションに関するものでPatrick Pfaff、Wolfram Burgard、Kris Hauser、Sachin ChittaとOliver Brockによってオーガナイズされています。このワークショップでは最先端の移動マニピュレーション研究について意見交換します。ウィローガレージのKaijen Hsiao、Matei Ciocarlie、Gil JonesとSachin Chittaが参加し、"部分的な物体形状の情報を用いた接触反応による把持" について発表します。下のビデオで彼らの接触反応による把持の研究の一端をご覧いただけます。

<このワークショップは5月7日金曜日一日かけて(9:00am〜12:30pmと2:00pm〜5:30pm)にDena'ina CenterのTubughnenq' 3で行われます。>


2010年2月23日火曜日

「移動マニピュレーションのための3D認識とモデリング」ワークショップ(ICRA2010)

米国西海岸時間: February 23, 2010

Radu Bogdan Rusu、Andreas Nuechter、Gary Bradski、Alexey Zakharovは、ICRA 2010(アラスカ州アンカレッジ)のワークショップ「移動ロボットマニピュレーションのための三次元認識とモデリングにおける最良の演習」をオーガナイズしています。このワークショップの目的は、移動ロボットマニピュレーションのための三次元認識とモデリングのアルゴリズムに関する最先端の研究を確認することです。

研究者のみなさんの最新の論文をお待ちしています。説得力のあるビデオや現地でのデモによる研究の途中経過報告も歓迎します。論文を提出しない方も、ワークショップに参加できます。

提出期限は2010年3月7日です。トピックスの詳細など詳しくはこちらをご覧ください。

2010年2月20日土曜日

「HRIのためのコンピュータビジョン」ワークショップをCVPRで開催


米国西海岸時間: February 20, 2010

CVPR 2010(IEEE Conference on Computer Vision and Pattern Recognition)が6月にサンフランシスコで開催されますが、私たちは、人間とロボットのインタラクション(HRI)とコンピュータビジョンの関わりについての初の国際的なワークショップ(6月14日)をオーガナイズしています。

人がたくさんいる環境にロボットが置かれる場合、コンピュータビジョンとHRIは極めて相補的なものになります。人物発見、姿勢推定、状況理解、物体認識などの優れたコンピュータビジョンアルゴリズムによって、かつては遠隔操作でしか使えなかったHRIシステムを多様なものに進化させることができます。一方でHRIは、コンピュータビジョンアルゴリズムの重要な機能を明確にし、ヒューマンインタラクションによってアルゴリズムのパフォーマンスを高め、アルゴリズムにより多くのコンテキストを与ることができます。人間とロボットが協力することで、ロボットが「視る」ための条件がよくなり、コンピュータビジョンのタスクが簡素化されるのです。

各領域での最先端研究と今後のコラボレーションの方向性について議論をしますので、コンピュータビジョン、HRIの研究者のみなさん、ぜひこのワークショップにご参加ください。

詳細はこちらのウェブページをご覧ください。CVforHRI2010

Call For Papers

論文提出締切: 米国西海岸時間 2010年3月21日 23:59

人間とロボットのインタラクションを目的にしたコンピュータビジョンまたは最先端のコンピュータビジョンアルゴリズムを活用したHRI研究であること。受動的観察ではなくインタラクションに重点をおくこと。アルゴリズムはロボットまたは移動プラットフォームに実装できることが望ましい。

オーガナイザー
  • Caroline Pantofaru (ウィローガレージ)
  • Leila Takayama (ウィローガレージ)
  • Rainer Stiefelhagen (カールスルーエ技術研究所、フラウンホーファー)
  • Gary Bradski (ウィローガレージ)

2010年2月17日水曜日

ICRA2010でROSチュートリアルを開催


米国西海岸時間: February 17, 2010

ICRA2010(アラスカ州アンカレッジ)にROSの専門家が集まり、チュートリアルを開催します。5月7日は丸一日かけてノードやメッセージからセンシング、計画、制御まで、ROSのすべてをお教えします。PR2ロボットを会場に持っていきますので、参加者は新しいコードの書き方を習得しながら、実際にROSライブラリが使われているPR2を体験することができます。演習はシミュレーションと実機の両方で行われます。ロボットソフテキサイトウェア開発者、アルゴリズム研究者、HRI研究者、ロボットコンテストの参加者、商用アプリケーション開発者のみなさん、ぜひこの機会に参加されることをおすすめします。(事前登録が必要です。)

関連リンク

チュートリアルの内容

現時点でのチュートリアルの内容は以下のとおりです。スケジュールの詳細とアップデートはチュートリアルの詳細ページをご覧ください。


ROSの基礎
  • ROSコマンドラインツールと可視化ツール
  • 分散システムROSの起動、解析、デバッグ
  • PythonでのROSノードの作成
  • カスタムROSメッセージの作成、使い方

パーセプション
  • センサデータと可視化データへのアクセス
  • センサ処理パイプライン

プランニングと制御
  • 移動ロボットのナビゲーションとカスタム化
  • 多関節アームの動作制御とカスタム化
  • Pythonでの高レベルのプログラミング

シミュレーション
  • 複雑なシミュレーションを行う

ハードウェア
  • 複雑な移動マニピュレーション・プラットフォームの制御

オーガナイザー
  • Gary Bradski(ウィローガレージ)
  • Ken Conley(ウィローガレージ)
  • Brian Gerkey(ウィローガレージ)
  • Morgan Quigley(スタンフォード大学)
  • Melonee Wise(ウィローガレージ)

原文はこちら。